Scan-to-BIM en Canarias: por qué combinar dron, escáner láser y SLAM tiene más sentido que elegir una única tecnología
Drones, LiDAR y digitalización de activos en Canarias · 2026–2030
Una pregunta aparece cada vez con más frecuencia en rehabilitación, arquitectura e ingeniería: ¿cómo convertimos un edificio existente en información digital fiable? Un plano antiguo puede estar desactualizado. Un modelo BIM puede no existir. Y una medición convencional puede requerir muchas horas en edificios complejos.
Ahí entra Scan-to-BIM: capturar la geometría real de un activo mediante sensores y utilizar esos datos como base para generar documentación digital o un modelo BIM. Pero hay una cuestión importante: no existe un sensor perfecto para todos los escenarios.
Una nube de puntos no es todavía un BIM
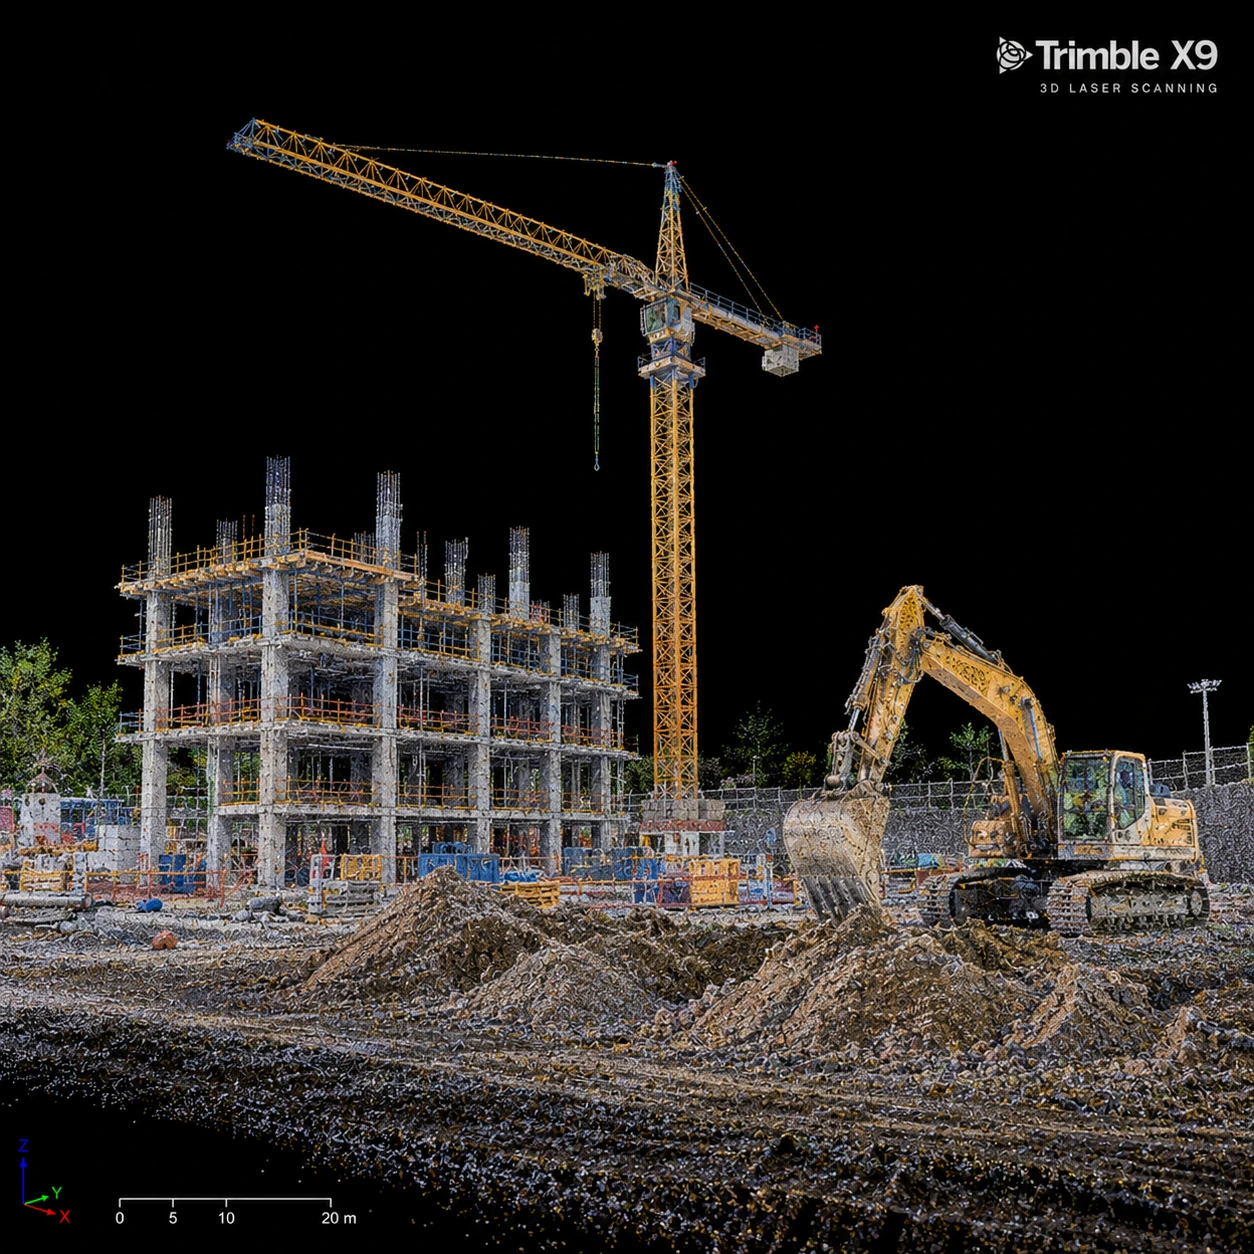
Una nube de puntos representa millones de coordenadas tridimensionales del objeto capturado. Es geometría. Un modelo BIM añade información y estructura: una pared puede convertirse en un elemento identificado como muro, con propiedades y relaciones con otros elementos.
Por eso el valor no termina en escanear. Aparece al convertir la captura en un formato que pueda utilizar arquitectura, ingeniería, mantenimiento o facility management. Importar una nube de puntos en Revit no crea automáticamente un modelo BIM.
Una revisión publicada en Automation in Construction en 2026 analizó 58 casos documentados de Scan-to-BIM e identificó una transición hacia métodos de automatización mediante algoritmos e inteligencia artificial. Esa evolución no elimina la necesidad de comprobar los resultados.
TLS: cuando la precisión importa
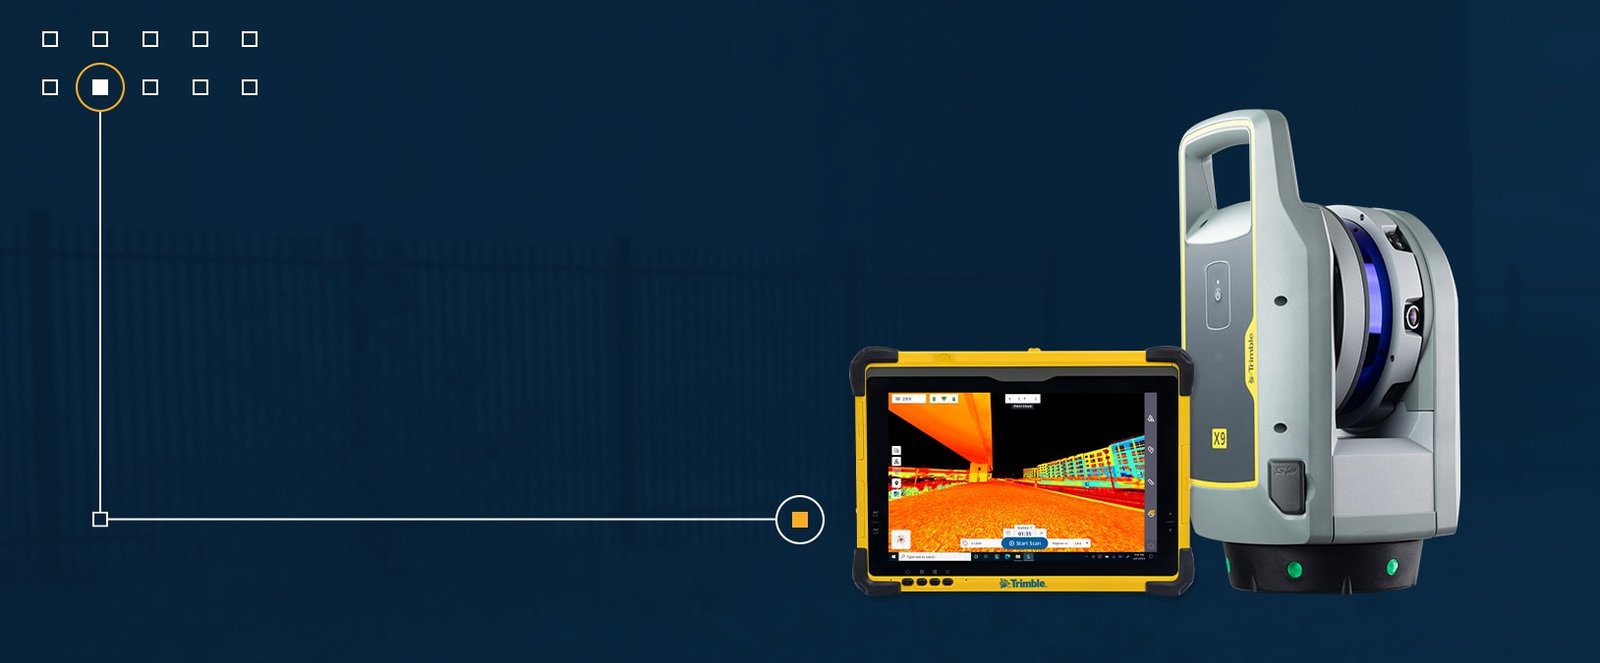
TLS significa Terrestrial Laser Scanning, o escáner láser terrestre. El equipo se coloca en diferentes posiciones y captura millones de puntos del entorno. El registro une las estaciones; el control geométrico permite evaluar la coherencia del conjunto.
Es especialmente útil para levantamientos de precisión, arquitectura, estructuras, instalaciones industriales, rehabilitación, comprobación geométrica, patrimonio y documentación as-built.
En Bee3Dron empleamos el escaneo láser como complemento del dron, especialmente para interiores, sótanos o elementos que no pueden observarse desde el aire. La precisión final depende de las condiciones de captura y del registro, no solo de la ficha del equipo.
SLAM: cuando importa recorrer mucho espacio rápidamente
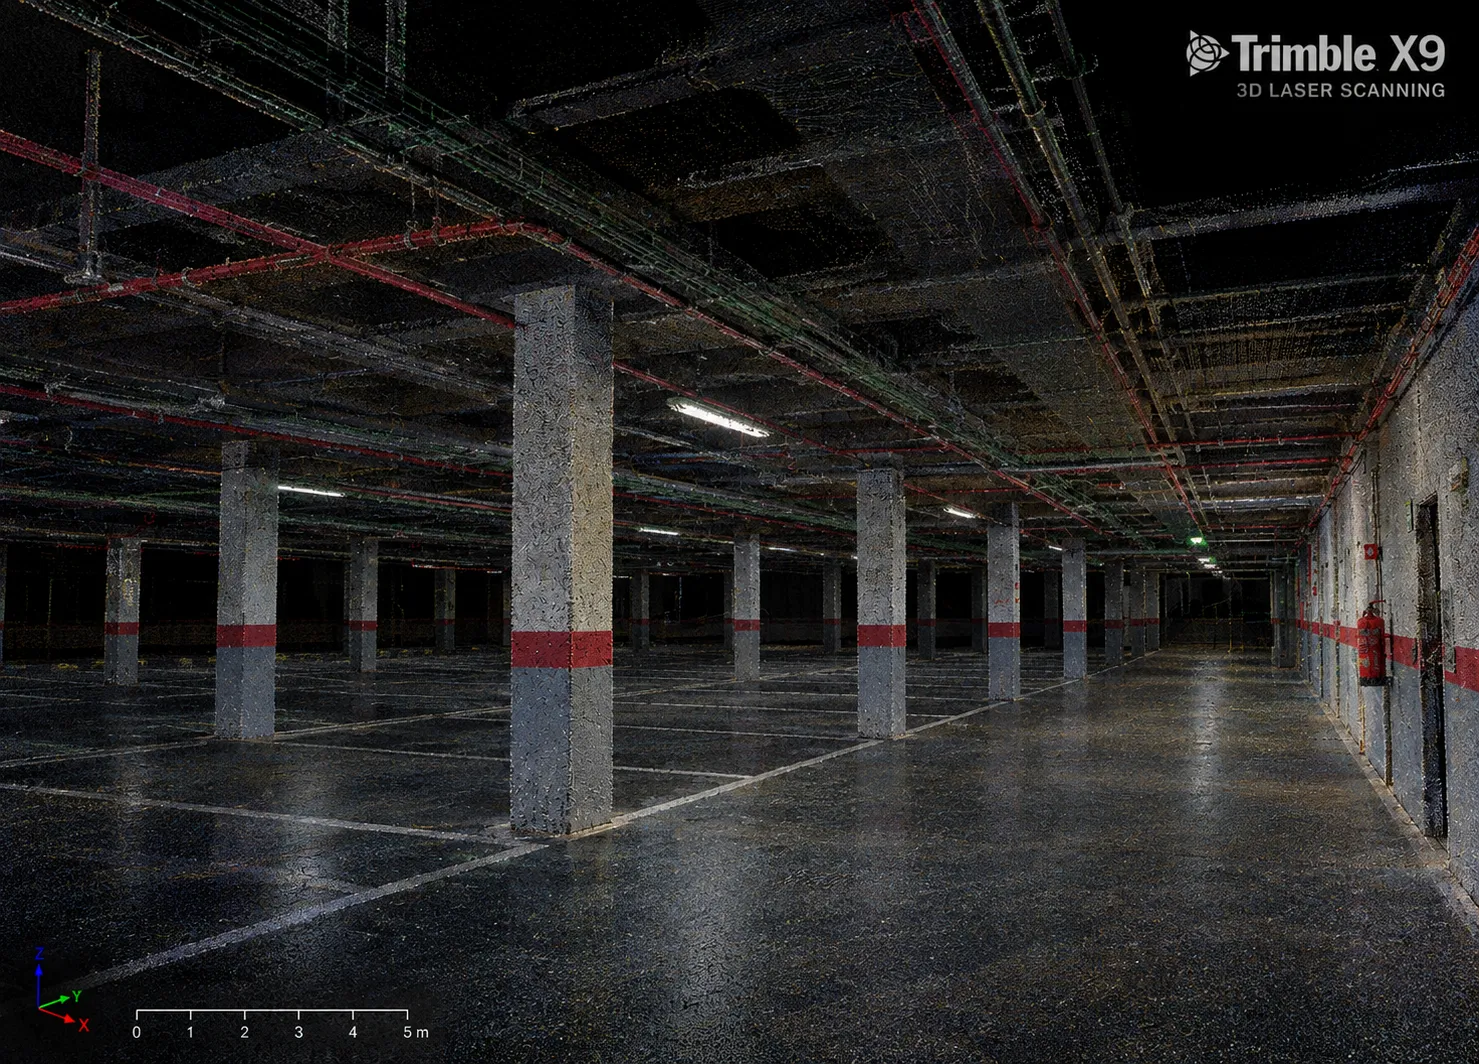
SLAM significa Simultaneous Localization and Mapping. El sistema estima su posición mientras construye el mapa. En un escáner móvil, el operador puede recorrer el espacio en lugar de detenerse en estaciones fijas.
La ventaja es la rapidez de adquisición. La contrapartida es que determinadas aplicaciones pueden presentar mayor deriva o menor precisión geométrica que un TLS correctamente estacionado y registrado. La trayectoria, el cierre de recorridos y la geometría del entorno importan.
Una investigación de ISARC 2026 comparó un flujo basado en LiDAR de dispositivo móvil y Apple RoomPlan frente a TLS en edificios residenciales y de oficinas. En ese ensayo, el tiempo total de Scan-to-BIM pasó de aproximadamente 3,5 min/m² a 0,1 min/m², con limitaciones en espesores de paredes y deriva posicional.
Es una comparación de equipos, software y escenarios concretos. No permite atribuir esos tiempos a todos los escáneres SLAM profesionales ni prometerlos para cualquier edificio.
La pregunta útil es: ¿qué precisión, cobertura y velocidad necesita este proyecto?
¿Y dónde entra el dron?
El dron complementa la captura terrestre en cubiertas, fachadas, patios, terrenos, taludes, torres y estructuras elevadas. La fotogrametría con drones o la captura con sensores LiDAR permite obtener datos tridimensionales que pueden registrarse con la información terrestre.
El verdadero objetivo: una única realidad digital
Un proyecto de captura completa puede combinar diferentes sensores dentro de un mismo sistema de referencia. Para integrar las nubes hay que acordar coordenadas, unidades, referencias altimétricas, puntos de control y criterios de aceptación.
Los datos pueden servir para generar:
- Nubes de puntos E57, LAS o XYZ.
- Secciones, plantas y alzados.
- Documentación CAD y modelos BIM.
- Modelos as-built e inventarios.
- Bases geométricas para facility management.
El entregable depende del uso posterior. Debe definirse antes de empezar a escanear: un levantamiento para inventario no exige necesariamente el mismo detalle que una comprobación de instalaciones o una rehabilitación estructural.
Tres niveles de servicio que tienen sentido
Las siguientes denominaciones describen formas de organizar el alcance. La disponibilidad de sensores móviles y el modelado final se concretan en la propuesta de cada proyecto.
Reality Capture Rapid
Pensado para grandes interiores donde prima la velocidad: hoteles, aparcamientos, naves, inventarios y levantamientos preliminares. Se comprueba si las tolerancias del uso previsto admiten una captura móvil.
Reality Capture Engineering
TLS, control geométrico y captura para proyectos donde las tolerancias tienen mayor importancia. Incluye definir cómo se comprobará la precisión y qué documentación la acompañará.
Reality Capture Complete
Combinación de dron, TLS y, cuando proceda, sistemas móviles para registrar interiores, exteriores, cubierta y terreno. El resultado debe ser un conjunto coherente, no tres capturas desconectadas.

Un caso que explica bien el potencial
Bee3Dron ya ha utilizado captura tridimensional en patrimonio y arquitectura en Canarias. En la digitalización del Castillo de San Juan, Tenerife, se documentó una superficie aproximada de 18.500 m², según el caso publicado por la empresa.

El caso muestra el potencial de una base geométrica reutilizable para documentación, diseño o análisis posterior. Se presenta como un trabajo de fotogrametría; no se atribuye al proyecto una entrega BIM o un uso de SLAM que el caso no documenta.
¿Dónde vemos más aplicación en Canarias?
Hoteles y rehabilitación, hospitales, naves industriales, aparcamientos, centros comerciales, patrimonio, instalaciones MEP e infraestructuras públicas son escenarios en los que conviene evaluar esta metodología.
El valor real consiste en entregar una representación digital que el técnico pueda utilizar después. Cuando el activo está en construcción, la captura recurrente también sirve para el seguimiento de obra con drones y la comparación entre BIM previsto y realidad construida.
¿Necesitas digitalizar un edificio o infraestructura existente?
Envíanos planos disponibles, superficie aproximada, uso previsto del levantamiento y precisión requerida. Estudiaremos si tiene más sentido utilizar TLS, dron, SLAM o una combinación de tecnologías.
Consultar proyecto Scan-to-BIMFuentes
- Automation in Construction — Automated scan-to-BIM for construction digital transformation, revisión de 58 casos, 2026.
- ISARC 2026 — A Comparative Study of Mobile Device and Terrestrial Laser Scanning-Based Scan-to-BIM Workflows.
- Bee3Dron — Servicio de escáner láser y drones en Canarias.
- Bee3Dron — Digitalización del Castillo de San Juan, caso incluido en fotogrametría.