Inspección de túneles, puentes y espacios sin GPS: drones, LiDAR y SLAM
Drones, LiDAR y digitalización de activos en Canarias · 2026–2030
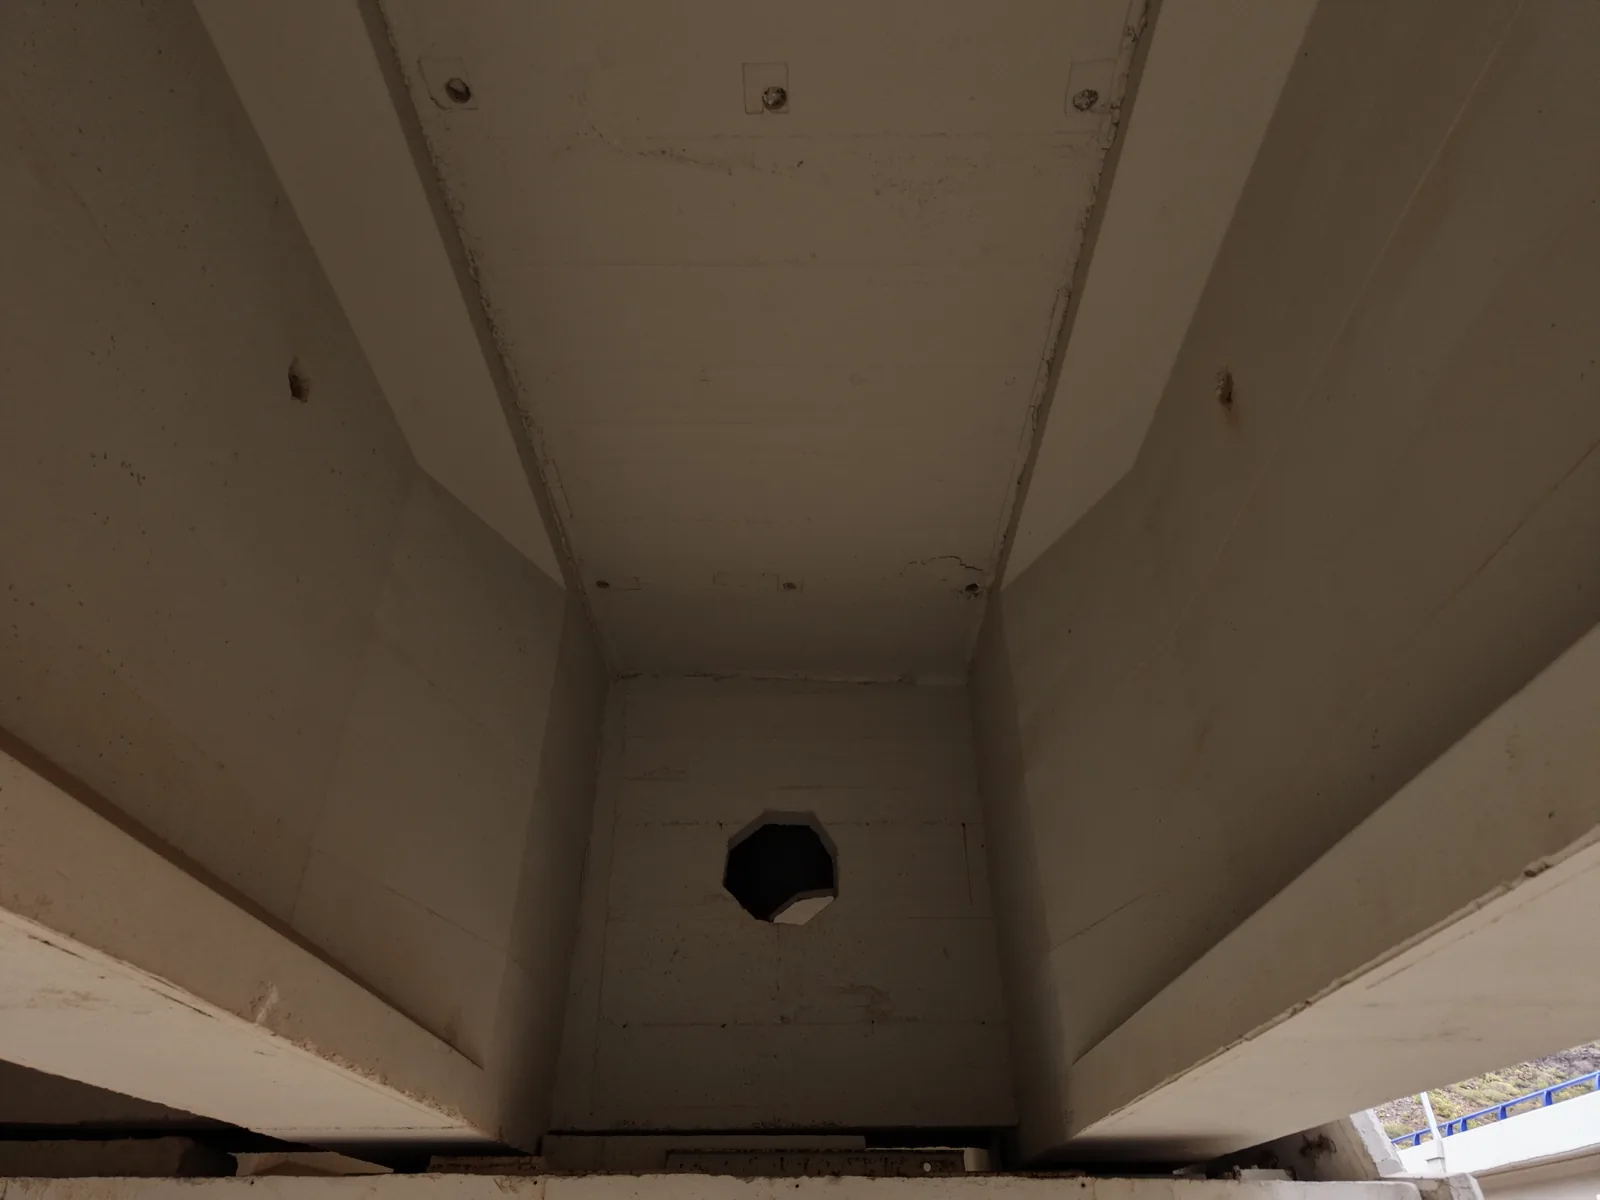
Debajo de un puente, dentro de un túnel o en una galería desaparecen algunas de las referencias que utiliza un dron en el exterior. Puede haber poca iluminación, obstáculos, comunicaciones difíciles y una señal de navegación por satélite insuficiente.
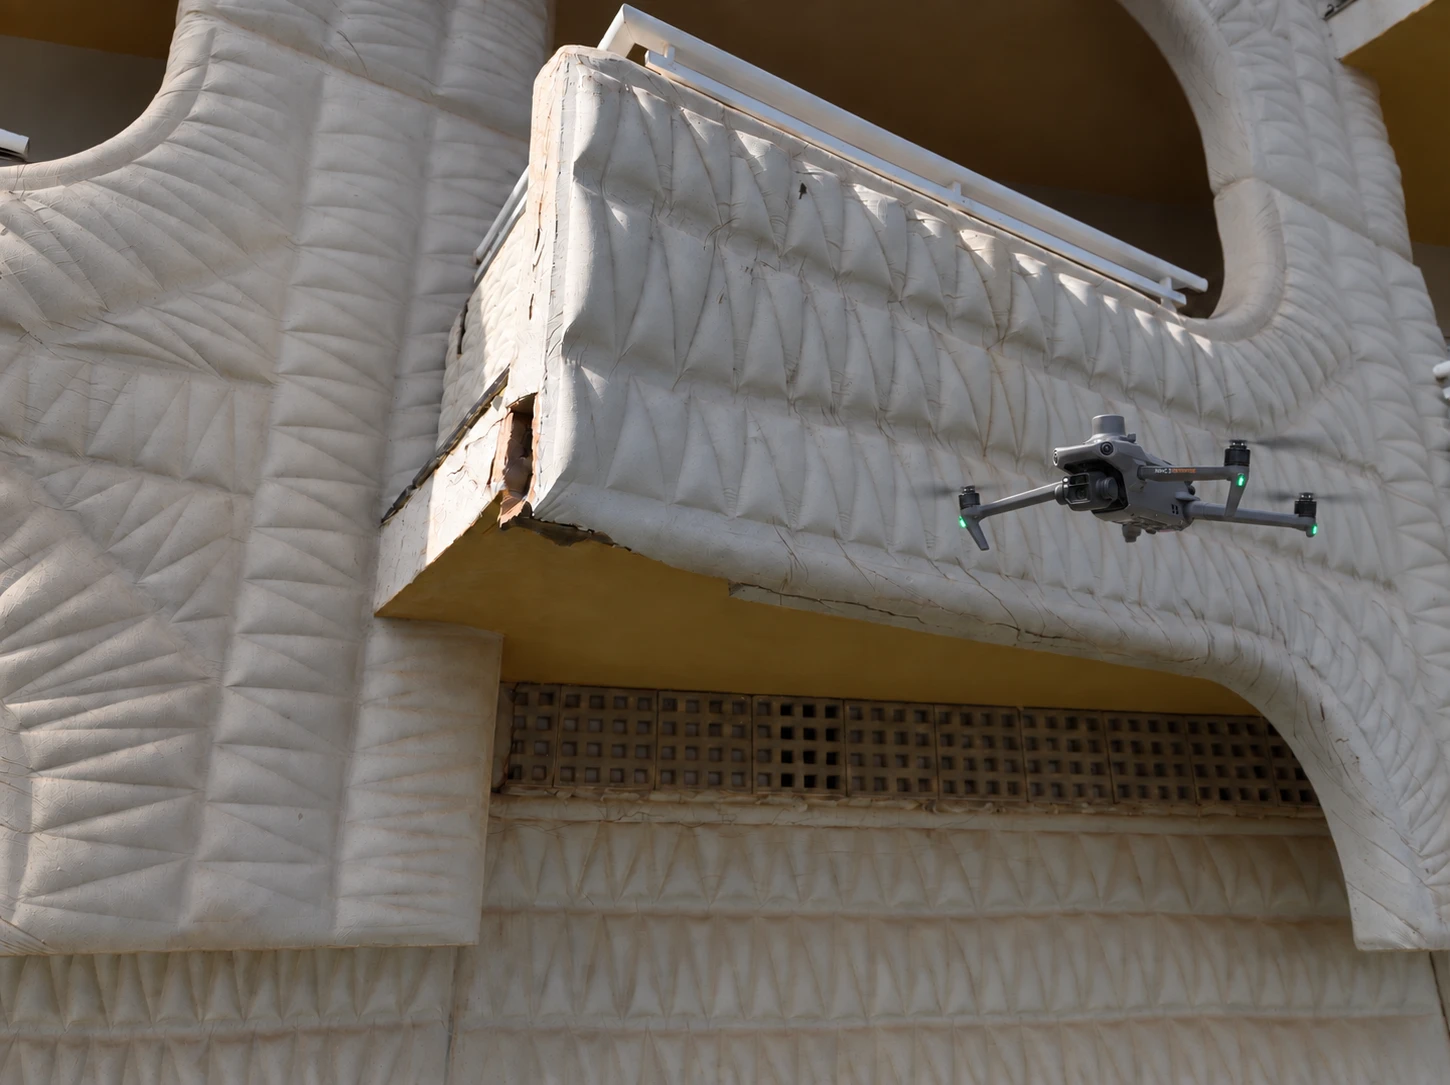
La captura en estos espacios requiere estudiar conjuntamente acceso, navegación, calidad de los datos y utilidad para el ingeniero. La fotografía de cabecera muestra una inspección de puente de la biblioteca de Bee3Dron; no representa un equipo especializado de navegación autónoma.
El problema: entornos sin GNSS
GNSS engloba sistemas de posicionamiento por satélite como GPS y Galileo. El término GNSS-denied describe situaciones en las que esa referencia no está disponible o es insuficiente para la operación.
Puede ocurrir en túneles, galerías, depósitos, colectores, interiores industriales y zonas inferiores de puentes. A esa limitación se añaden superficies repetitivas, polvo, espacios estrechos y obstáculos que cambian las condiciones respecto de un vuelo exterior.
Cómo puede localizarse el sistema
Los equipos especializados combinan sensores y algoritmos. LiDAR aporta medidas de distancia; una unidad inercial registra aceleraciones y giros; las cámaras y sensores de profundidad añaden referencias del entorno.
- LiDAR, IMU y visión
- Fusión de sensores
- Localización SLAM
- Mapa del entorno
- Navegación
SLAM significa Simultaneous Localization and Mapping: calcular la posición mientras se construye el mapa. No elimina todas las fuentes de error. La geometría repetitiva, la falta de referencias y las condiciones ambientales pueden afectar a la estimación y producir deriva.
Navegar y medir son tareas distintas
Conseguir que el equipo recorra el espacio no garantiza la precisión del levantamiento ni la detección de todos los defectos. El proyecto debe definir tolerancias, cobertura, escala de imagen y procedimientos de comprobación.
La investigación publicada en Measurement en 2026 estudia la fusión LiDAR-inercial e infrarroja para localizar UAV bajo puentes. Es una referencia sobre sistemas experimentales; sus resultados no deben trasladarse como prestaciones garantizadas a cualquier equipo o infraestructura.
Qué zonas pueden documentarse
Túneles y galerías
Revestimientos, juntas, filtraciones visibles, instalaciones y geometría.
Puentes
Tableros, vigas, pilas, apoyos visibles y superficies de hormigón.
Depósitos
Paredes, cubiertas interiores, corrosión visible y estado superficial.
Industria
Espacios elevados, estructuras internas y zonas cuyo acceso requiere medios especiales.
La posibilidad de capturar cada zona depende del equipo, el acceso y las condiciones del activo. Deben quedar identificadas también las superficies ocultas o no inspeccionadas.
Un contexto especialmente relevante en Canarias
La orografía de las islas requiere túneles, viaductos, muros y estructuras de protección. El Gobierno de Canarias comunicó en abril de 2026 la finalización del falso túnel de Pie de Bascos, en la HI-500 de El Hierro, con una inversión de 5.462.592 euros.
Es un ejemplo del tipo de infraestructura que necesita conservación. No se presenta como un proyecto de Bee3Dron ni implica que ese activo concreto requiera un dron de interior. Su relación con la monitorización de taludes y carreteras muestra la necesidad de combinar distintas especialidades.
Dron de interior y captura terrestre
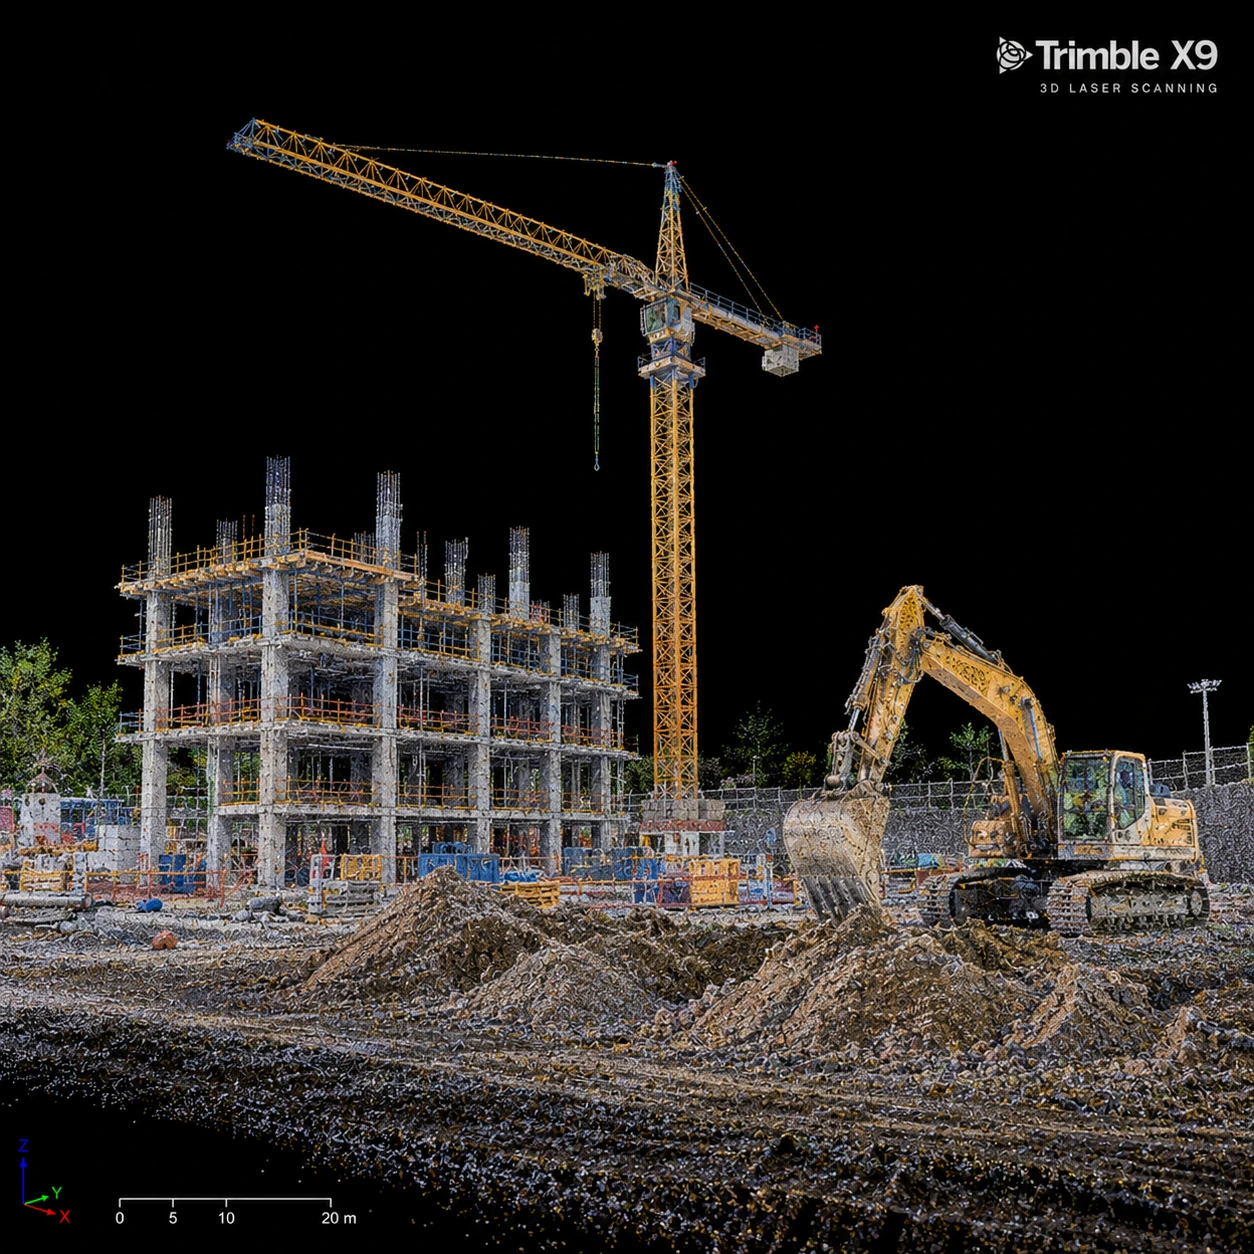
Un sistema terrestre puede resultar eficiente para recorrer zonas transitables. Un dron especializado puede facilitar la observación de zonas elevadas o situadas sobre obstáculos. El escáner láser aporta otra opción para levantamientos desde posiciones accesibles.
La información RGB documenta textura y defectos visibles; LiDAR aporta geometría; GIS o BIM pueden organizar los resultados. La selección debe responder al activo, como explicamos en la guía de digitalización Scan-to-BIM.
Qué información debería recibir el ingeniero
Una colección de imágenes se vuelve más útil cuando cada observación puede localizarse y recuperarse en la siguiente campaña.
El registro no sustituye el diagnóstico estructural. Permite al especialista revisar la evidencia, priorizar comprobaciones y reconocer las limitaciones de la captura.
Repetir para conocer la evolución
Una segunda inspección debería distinguir defectos existentes, observaciones nuevas y zonas reparadas. Para ello necesita identificadores estables y una metodología comparable. La fotogrametría y reconstrucción 3D puede formar parte de esa base cuando el escenario lo permite.
La automatización de inspecciones con drones aborda la frecuencia de captura. La navegación sin GNSS aborda otra dificultad: operar donde faltan referencias por satélite. Ambas requieren evaluaciones específicas.
Una especialización que debe definirse por proyecto
Bee3Dron trabaja con captura de realidad, fotogrametría, escáner láser e inspección técnica de estructuras con drones. Los sistemas móviles SLAM y los drones especializados para interiores son tecnologías a valorar según alcance, disponibilidad y validación operacional.
El horizonte 2026–2030 del cluster plantea una evolución posible. No anuncia fechas comprometidas de adquisición ni una capacidad propia de vuelo autónomo en cualquier espacio confinado.
¿Gestionas una infraestructura de difícil acceso?
Envíanos fotografías del entorno, planos, dimensiones y objetivo de la inspección. Estudiaremos qué partes pueden documentarse mediante dron o escáner y dónde harían falta sistemas especializados.
Analizar infraestructura